
发布时间:2026-10-12
个人简介
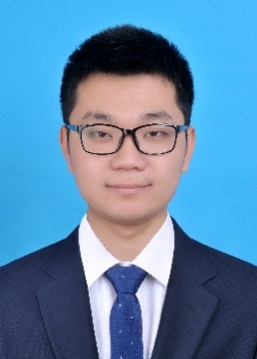
孟杰,武汉理工大学信息学院/智能交通系统研究中心副研究员,主要从事移动机器人、自动驾驶、自主导航定位、具身智能等方向研究。主持/参与国家自然基金、国家重点研发计划、工信部高技术船舶项目等国家级/省部级项目10余项;入选中国科协青年人才托举工程和武汉曙光计划;目前已录用/发表SCI/EI论文50余篇,授权/公开发明专利30余项;担任中国智能船舶创新联盟辅机工作组成员、中国造船工程学会高级会员、湖北省人工智能学会会员、中国智能交通协会会员、ATR青年编委以及IEEE TIE/TVT、ISPRS JPRS、ISA Transactions、Measurement、MST、IEEE AIM/ICRA/IV等期刊会议审稿人。指导学生获得国家/省部级科创奖励10余次。
教育和工作经历
2021/12-至今,武汉理工大学,信息学院/智能交通系统研究中心,助理研究员、副研究员
2016/09-2021/12,华中科技大学,机械工程,博士(硕博连读)
2012/09-2016/06,武汉理工大学,机械工程及自动化,学士
主要研究方向
移动机器人、自动驾驶、自主导航定位、具身智能
主持或参与的科研项目
[1]2024.01-2026.12,多源时空信息驱动的清舱系统机岸协同轨迹规划方法,国家自然科学基金青年科学基金项目,主持
[2] 2023.01-2025.12,云支持虚实结合闭环学习与性能评估,国家重点研发计划课题,子课题负责人,课题技术负责人
[3] 2024.01至2028.12,地下矿区群体车辆自动驾驶关键理论与技,国家自然科学基金重点项目,子课题技术负责人
[4] 2023.01-2024.12,基于混杂气源定位的船舶验舱机器人多模态主动SLAM方法,湖北省自然科学基金青年项目,主持
[5] 2022.09-2025.03,基于智能视觉识别的移动机器人位姿计算系统研究,湖北省重点研发计划项目,子课题负责人
代表性学术成果
目前已录用/发表SCI/EI论文50余篇,其中一作/通讯/ SCI 论文13篇,授权公开发明专利30余项。
[1]Meng, J., Wang, S., Jiang, L., Hu, Z., & Xie, Y.* (2023). Accurate and efficient self-localization of AGV relying on trusted area information in dynamic industrial scene. IEEE Transactions on Vehicular Technology, 72(6), 7148-7159. (SCI, JCR Q1)
[2]Xiao, H., Hu, Z.*, Lv, C., Meng, J.*, Zhang, J., & You, J. A. (2024). Progressive Multi-Modal Semantic Segmentation Guided SLAM Using Tightly-Coupled LiDAR-Visual-Inertial Odometry. IEEE Transactions on Intelligent Transportation Systems, 26(2), 1645-1656.(SCI, JCR Q1)
[3]Meng, J., Wang, S., Li, G., Jiang, L., Zhang, X., Liu, C., & Xie, Y.* (2021). Iterative-learning Error Compensation for Autonomous Parking of Mobile Manipulator in Harsh Industrial Environment. Robotics and Computer-Integrated Manufacturing, 68, 102077. (SCI, JCR Q1)
[4]Meng, J., Wan, L., Wang, S., Jiang, L., Li, G., Wu, L., & Xie, Y.* (2021). Efficient and Reliable LiDAR-Based Global Localization of Mobile Robots Using Multiscale/Resolution Maps. IEEE Transactions on Instrumentation and Measurement, 70, 1-15. (SCI, JCR Q1)
[5]Meng, J., Tan, H., Jiang, L.*, Qian, C.*, Xiao, H., Hu, Z., & Li, G. (2024). Robust finite-time sliding mode control of unmanned surface vehicle with active compensation of pose estimation uncertainty. Ocean Engineering, 304, 117831. (SCI, JCR Q1)
代表性专利
[1]孟杰,胡钊政,肖汉彪,张明,孙勋培,陈琪莉,左洁,一种基于船机协同的散货船清舱机器人舱内感知定位方法,2022-11-22,中国,CN202211464271.3 (发明专利)
[2]孟杰,胡钊政,张涛,张宇超,丁枫,石先城,严新平,基于大语言模型的多清舱机器人交互式控制方法及系统,2025-01-24,中国,CN202411398535.9 (发明专利)
[3]孟杰,马天,郑林,胡钊政,丁枫,程皓宇,一种清舱机器人舱内物料堆积规划方法及装置,2024-11-22,中国,CN202411235704.7 (发明专利)
[4]孟杰,肖汉彪,胡钊政,张明,游继安,周哲,陶倩文,基于多模态混合特征的船舶场景同时建图与定位方法,2022-08-18,中国,CN202210990299.4 (发明专利)
[5]孟杰,肖汉彪,胡钊政,韩庆华,张硕,宋连,沈帮炉,一种多车多信息高效识别方法及装置,2023-06-08,中国,CN2023106817763 (发明专利)
获得的荣誉奖励
[1]中国科协青年人才托举工程
[2]武汉曙光计划
[3]中国航海学会优秀论文奖
[4] CIS-RAM 2019最佳论文提名
地址:武汉理工大学南湖校区北院爱特楼16楼 电话:027-87290339
版权所有© 武汉理工大学信息工程学院
学院公众号
学院公众号