
发布时间:2026-10-11
个人简介
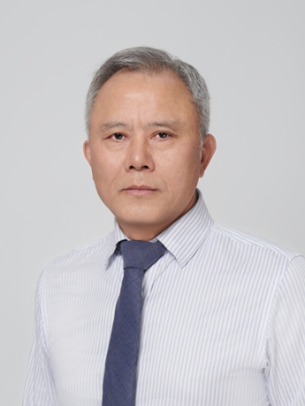
郑建彬,武汉理工大学信息工程学院教授、博士生导师。主要从事外骨骼机器人意图识别及人机耦合控制、工业机器人协同、基于生物特征的身份识别等理论与技术研究。主持国家重点研发计划、装备预先研究等国家级纵向科研项目及横向合作项目40余项。在国内外学术刊物上发表论文100余篇,其中SCI收录30余篇、EI收录30余篇。授权发明专利8项。指导学生参加1999年第四届全国大学生电子设计竞赛获全国一等奖;2001年,获湖北省教学成果一等奖。
联系方式:zhengjb@whut.edu.cn
教育和工作经历
2004/09-至今,武汉理工大学,信息工程学院,教授
1998/09-2004/09,武汉理工大学,信息工程学院,副教授
1994/09-1998/09,武汉理工大学,信息工程学院,讲师
1991/05-1994/09,武汉理工大学,信息工程学院,助教
2000/09-2006/11,华中科技大学,信息与通信工程,博士
1988/09-1991/05,电子科技大学,通信与信息系统,硕士
1984/09-1988/07,成都电讯工程学院,电子工程,学士
主要研究方向
机器学习、机器人及智能控制、信息处理与模式识别
主持或参与的科研项目
[1] 国家级JGXM,202509YY01,主持
[2] 国家重点研发计划,负重及搬移托举助力外骨骼机器人关键技术研究及典型应用验证,主持
[3] 国家级JGXM,202109YY01,主持
[4] 国家级JGXM,201909YY01,主持
[5] 国家级JGXM,201409YY01,主持
[6] 国家级JGXM,201309YY01,主持
[7] 国家级JGXM,201009YY01,主持
[8] 国家级JGXM,200709YY01,主持
[9] 湖北省自然科学基金2026年度联合基金,面向柔性制造的铆焊作业岛多智能体协同决策与动态调度研究,参与
代表性学术成果
[1] Liping Huang, Jianbin Zheng, Yifan Gao, et al. A lower limb exoskeleton adaptive control method based on model-free reinforcement learning and improved dynamic movement primitives [J]. Journal of Intelligent & Robotic Systems, 2025, 111:1-20. (SCI, IF: 2.8)
[2] Yifan Gao, Jianbin Zheng, et al. Pattern transition recognition based on transfer learning on complicated terrains in exoskeleton [J]. Peer J Computer Science, 2025, 11:1-27. (SCI, IF: 2.5)
[3] Jianbin Zheng, Chaojie Wang, Liping Huang, Yifan Gao, et al. Convolution-enhanced vision transformer method for lower limb exoskeleton locomotion mode recognition [J]. Expert Systems, 2024, 41:1-22. (SCI, IF: 2.3)
[4] Jianbin Zheng, Ziyao Chen, et al. DWSCNN online signature verification algorithm based on CAE-MV feature dimensionality reduction [J]. IEEE Access, 2024, 12:22144-22157. (SCI, IF: 3.9)
[5] Jianbin Zheng, Zefang Li, et al. A GMM-DTW-based locomotion mode recognition method in lower limb exoskeleton [J]. IEEE Sensors Journal, 2022, 22(5):19556-19566. (SCI, IF: 4.3)
[6] Jianbin Zheng, Mingpeng Peng, et al. A CNN–SVM model using imu for locomotion mode recognition in lower extremity exoskeleton [J]. Journal of Mechanics in Medicine and Biology, 2022, 22(6):1-21. (SCI, IF: 0.8)
[7] Liping Huang, Jianbin Zheng, et al. Online Gait Phase Detection in Complex Environment Based on Distance and Multi-Sensors Information Fusion Using Inertial Measurement Units [J]. International Journal of Social Robotics, 2021, 14(2):413-428. (SCI, IF: 5.126)
[8] Lie Yu, Jianbin Zheng, et al. Self-tuning PID controller for torque tracking control of electrohydraulic servo systems[J]. International Journal of Control and Automation, 2017,10(4):1-15. (SCI, IF: 3.314)
[9] Lie Yu, Jianbin Zheng, et al. Direct force control for human-machine system with friction compensation[J]. Kybernetes, 2016,45(5):760-771. (SCI, IF: 2.235)
[10] Lie Yu, Jianbin Zheng, et al. Adaptive method for real-time gait phase detection based on ground contact forces[J]. Gait & Posture, 2015, 41(1):269–275. (SCI, IF: 2.84)
地址:武汉理工大学南湖校区北院爱特楼16楼 电话:027-87290339
版权所有© 武汉理工大学信息工程学院
学院公众号
学院公众号