
发布时间:2026-10-11
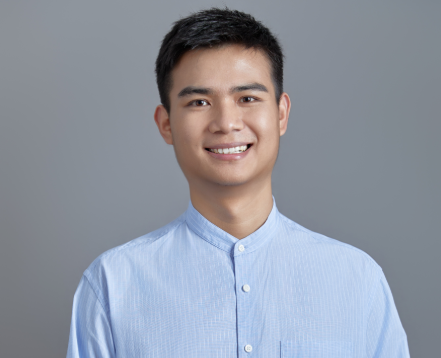
个人简介
游帮,武汉理工大学信息工程学院讲师、硕士生导师,华中科技大学与德国达姆施塔特工业大学联合培养博士,清华大学博士后。主要从事具身智能与机器人学习理论和技术研究,围绕机器人技能学习、大模型与世界模型、多模态感知学习等开展研究工作。主持武汉理工大学自主创新研究基金、国家建设高水平大学公派研究生等项目,参与国家重点研发计划、教育部学科突破先导、国家自然科学基金等项目。相关研究成果发表于ICML、TMLR、NN、SCIS等人工智能/机器人领域高水平期刊/会议,获中国指挥与控制学会科学技术进步一等奖等。担任中国指挥与控制学会具身智能专委会委员,以及NeurIPS、ICLR、ICRA、IJRR、TNNLS等十余种高水平期刊/会议的审稿人。
出生年月:1995年9月
职称:讲师
学历学位:研究生/博士
联系方式:bangyou@whut.edu.cn
硕士招生专业:信息与通信工程、电子科学与技术、电子信息
主要研究方向
机器人技能学习、大模型与世界模型、多模态感知学习
代表性学术成果
[1] Bang You, Di Guo, Fuchun Sun, Huaping Liu. Cumulative predictive information-regularized reinforcement learning for energy-efficient robot skill learning. SCIENCE CHINA Information Sciences, 2026.
[2] Bang You, Huaping Liu, Jan Peters, Oleg Arenz. Total correlation maximum reinforcement Learning. International Conference on Machine Learning (ICML), 2025, 267: 72677-72699.
[3] Bang You, Huaping Liu, Jan Peters, Oleg Arenz. Rollout total correlation for deep reinforcement learning. Transactions on Machine Learning Research, 2025.
[4] Bang You, Bing Chen, Lei Yao, Youping Chen, Jingming Xie. Dynamic bottleneck with a predictable prior for image-based deep reinforcement learning. Expert Systems With Applications, 2025, 266: 126094.
[5] Bang You, Huaping Liu. Multimodal information bottleneck for deep reinforcement learning with multiple sensors. Neural Networks, 2024, 176: 106347.
[6] 刘华平, 游帮, 黄康尧. 基于强化学习和信息瓶颈的机器人运动控制方法、装置. 发明专利, 已公开.
[7] 游帮, 徐文君, 周祖德. 基于生成式强化学习的机器人全身控制方法及系统. 发明专利, 已公开.
获得的荣誉奖励
[1] 无人系统具身交互感知关键技术及应用,中国指挥与控制学会,科学技术进步一等奖,2025.
招生需求
欢迎对具身智能与机器人学习研究有浓厚兴趣,自驱力强,勤奋,做事踏实认真的同学们加入课题组,和课题组共同成长。团队坚持"治学严谨、勇于创新、合作共进"的理念,尊重每一位学生发展,提供一对一学术指导和成长建议。有意加入的本科生、推免与拟录取研究生可附个人简历,联系本人邮箱。
地址:武汉理工大学南湖校区北院爱特楼16楼 电话:027-87290339
版权所有© 武汉理工大学信息工程学院
学院公众号
学院公众号