
发布时间:2026-10-11
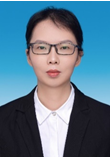
个人简介
左洁,主要从事生物信息感知处理与人机交互、外肢体康复机器人、人机智能交互控制与生机电融合等基础理论与关键技术研究。申请人先后主持湖北省青B、武汉市晨光计划、博士后基金面上项目,并作为核心骨干参与国家重点研发计划项目、国家自然科学基金重点项目等国家级项目共计 10 余项。申请人以第一作者/通讯作者在IEEE T-RO、IEEE T-ASE、IEEE T-IE、IEEE T-BME、IEEE RAL、ISA TRANS等国际权威期刊发表论文 10 余篇;获授权国家发明专利 5 项;获得 IEEE AIM 2022、第十二届中国智能机器人大会等国内/国际学术会议最佳论文奖,以及湖北省优秀学位论文奖等,获 2025 年度中国青年科技创新“揭榜挂帅”机器人领域全国一等奖,指导学生获得“挑战杯”湖北省二等奖、中国研究生电子竞赛华中赛区二等奖;多次担任中国智能机器人大会、IEEE CBS 等国内/国际学术会议组委会成员/分论坛主席,以及 IEEE T-MECH、IEEE T-IE、IEEE T-NSRE 等国际权威期刊的审稿专家;现担任 IET CSR 等 SCI 期刊青年编委。
联系方式:zuojie@whut.edu.cn
教育和工作经历
2024-07 至 今, 武汉理工大学, 信息工程学院, 讲师
2022-07 至 2024-07, 华中科技大学, 人工智能与自动化学院,博士后
2017-09 至 2022-06, 武汉理工大学, 信息与通信工程, 博士
2015-09 至 2017-06, 武汉理工大学, 信息与通信工程, 其他
2011-09 至 2015-06, 武汉理工大学, 通信工程, 学士
主要研究方向
具身智能外肢体机器人、柔性驱动康复机器人、生物信息感知融合处理、人机智能交互控制
主持或参与的科研项目
[1] 武汉市科技创新局,武汉市自然科学基金探索计划项目(晨光计划),脑控外肢体机器人认知反馈机理与人机互适应写作控制研究, 2026-06至 2028-06,在研,主持
[2] 湖北省科技厅,湖北省自然科学基金青B项目, 面向偏瘫患者自然步态康复的多足外肢体个性化辅助控制研究,2025AFB119, 2025-03 至 2027-02, 在研, 主持
[3] 中国博士后科学基金会, 博士后面上基金, 2023M731197, 面向肌减人群的多足外肢体人机协调与个性化助行控制, 2023-01 至 2024-07, 结题, 主持
[4] 国家自然科学基金委员会, 联合基金项目, U24A20280, 移位护理机器人的高性能触觉感知与人机交互优化控制关键技术研究, 2025-01-01 至 2028-12-31, 在研, 参与
[5] 国家重点研发计划工业和信息化部, 国家重点研发计划“智能机器人”重点专项, 2022YFB4700200, 生机电系统交互控制与行为融合, 结题,参与
[6] 国家自然科学基金委员会, 面上项目, 52075404, 面向人机协作制造的数字孪生建模与孪生人机交互, 2021-01-01 至 2024-12-31, 结题, 参与
[7] 国家自然科学基金委员会, 面上项目, 52075402, 不确定环境下人机协作拆解线动态拆解规划研究, 2021-01-01 至 2024-12-31, 结题, 参与
[8] 国家自然科学基金委员会, 面上项目, 52075398, 助行可重构柔性踝足外骨骼机器人及其人机协调控制研究, 2021-01-01 至 2024-12-31, 结题, 参与
代表性学术成果
[1] J. Zuo, J. Huo, X. Xiao, Z. Zhang, J. Huang, “Human-robot Coordination Control for Sit-to-Stand Assistance in Hemiparetic Patients with Supernumerary Robotic Leg”, IEEE Transactions on Automation Science and Engineering, 2025. (JCR: Q1, IF=6.4, 中科院一区TOP期刊)
[2] J. Zuo, B. Yang, X. Xiao, C. Sun, J. Huang, “Online Monitoring for Human Sit-to-Stand Movement Based on Karush-Kuhn-Tucker Optimized Zonotope Set-Membership Filter,” IEEE Transactions on Biomedical Engineering, vol. 71, no. 3, pp. 758-771, 2024. (JCR: Q1, IF: 4.5, 自动化学会A类期刊)
[3] J. Zuo, Q. Liu, W. Meng, Q. Ai, and S. Q. Xie, “Enhanced Compensation Control of Pneumatic Muscle Actuator with High-Order Modified Dynamic Model”, ISA Transactions, vol. 132, pp.444 - 461, 2023. (JCR: Q1, IF: 5.9, 中科院一区TOP期刊)
[4] J. Zuo, Q. Liu, W. Meng, Q. Ai, and S. Q. Xie, “Event-Triggered Adaptive Hybrid Torque-Position Control (ET-AHTPC) for Robot-Assisted Ankle Rehabilitation”, IEEE Transactions on Industrial Electronics, vol. 70, no. 5, pp. 4993 - 5003, 2022. (JCR: Q1, IF: 7.5, 中科院一区TOP期刊)
[5] Q. Liu, J. Zuo*, C. Zhu, S. Q. Xie, “Design and Control of Soft Rehabilitation Robots Actuated by Pneumatic Muscles: State of the Art”, Future Generation Computer Systems, vol. 113, pp.620-634, 2020. (JCR: Q1, IF: 6.2, 中科院一区TOP期刊)
[6] J. Huo, J Huang, J. Zuo*, B. Yang, Z. Fu, X. Li, Samer Mohammed, “Design and Optimization of Extremity General-purpose Supernumerary Robotic Limb Based on Workspace Similarity and Braced Force”, IEEE Transactions on Robotics, 2025. (JCR: Q1, IF=10.5, 中科院一区TOP期刊)
[7] W. Meng, F. Hou, M. Zhao, J. Kong, J. Wu, J. Zuo*, Q. Liu, “Emotion recognition via affective EEG signals: State of the art,” Neurocomputing, vol. 643, 2025. (JCR: Q1, IF=6.5, 中科院二区期刊)
[8] Q. Liu, J. Zuo, C. Zhu, W. Meng, Q. Liu, and S. Q. Xie, “Hierarchical Force-Position Control of a Wearable Ankle Rehabilitation Robot Redundantly Driven by Pneumatic Muscles”, IEEE Robotics and Automation Letters, vol. 7, no. 1, pp. 502 - 509, 2021. (JCR: Q1, IF: 5.3, 中科院二区)
[9] Q. Ai, D. Ke, J. Zuo, et al. “High-Order Model-Free Adaptive Iterative Learning Control of Pneumatic Artificial Muscle with Enhanced Convergence”. IEEE Transactions on Industrial Electronics, 67(11): 9548-9559, 2020. (JCR: Q1, IF: 7.5, 中科院一区TOP期刊)
[10]J. Zuo, W. Meng, Q. Liu, Q. S. Ai, and S. Q. Xie, “Coupling Disturbance Compensated MIMO Control of Parallel Ankle Rehabilitation Robot Actuated by Pneumatic Muscles”, IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 6608-6613, Macau, China, 2019. (机器人领域顶会)
[11]J. Zuo, Q. Ai, W. Meng, Q. Liu “Modelling and Motion Control of A 2-DOF Parallel Compliant Ankle Rehabilitation Robot”, The 12th Chinese Conference on Intelligent Robotics, Chinese Association for Artificial Intelligence (CAAI), pp. 1103-1109, Harbin, China.(最佳会议论文奖)
[12]黄剑,左洁,霍军,郭逸非, 多功能外肢体机器人,“十四五”国家重点出版项目智能机器人基础理论与关键技术丛书,2025年度国家科学技术学术著作出版基金资助项目, 2025.12.19.(学术专著)
[13]W. Meng, L. Ma, J. Zuo, Q. Liu, and S. Q. Xie, Wearable Sensing and Assistive Devices for Robotic Rehabilitation, Elsevier, 2026, ISBN 978-0-443-40463-4.(学术专著)
获得的荣誉奖励
[1] 2025年度中国青年科技创新“揭榜挂帅”机器人领域全国一等奖, 共青团中央, 中国科学技术协会, 教育部, 2025.
[2] 第十五届“挑战杯”大学生课外学术科技作品竞赛湖北省二等奖, 共青团湖北省委,湖北, 省科学技术协会,湖北省教育厅,湖北省学生联合会, 2025.
[3] 中国研究生电子设计竞赛华中赛区二等奖, 中国学位与研究生教育学会,中国科协青少年科技中心,中国电子学会, 2025.
地址:武汉理工大学南湖校区北院爱特楼16楼 电话:027-87290339
版权所有© 武汉理工大学信息工程学院
学院公众号
学院公众号