
发布时间:2026-10-11
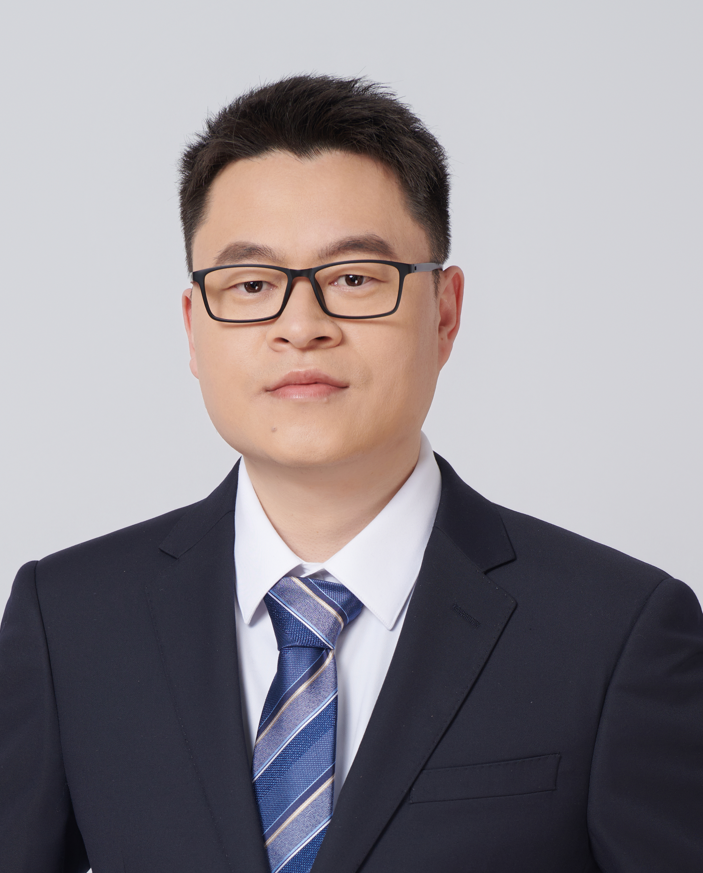
个人简介
孟伟,武汉理工大学教授、博士生导师、信息工程学院副院长,新西兰奥克兰大学联合培养博士,英国利兹大学机器人学博士后,入选湖北省“青年拔尖人才计划”、湖北省自然科学基金青年A类(原杰青)项目获得者;主要从事柔性可穿戴传感与外骨骼康复机器人、生机电一体化、人机智能交互控制等理论与技术研究,主持国家自然科学基金项目(3项)、国家重点研发计划子课题、国家级科技攻关专项等纵向项目10余项;出版学术专著6部,发表SCI期刊论文50余篇,授权/申请发明专利30余项;获湖北省教学成果一等奖1项、国际会议最佳论文或提名奖4项、指导学生获学科竞赛国家级奖励12项,包括中国青年科技创新“揭榜挂帅”全国一等奖、中国研究生电子设计竞赛全国一等奖等。
联系方式:weimeng@whut.edu.cn
教育和工作经历
2023/09-至今,武汉理工大学,信息工程学院,教授(破格)
2019/09-2023/09,武汉理工大学,信息工程学院,副教授
2018/11-2020/08,英国利兹大学,电子与电气工程学院,博士后
2017/01-2019/09,武汉理工大学,信息工程学院,讲师
2012/09-2016/12,武汉理工大学,信息与通信工程,博士
2014/09-2016/09,新西兰奥克兰大学,机电一体化,联合培养博士
2010/09-2013/06,武汉理工大学,通信与信息系统,硕士
2006/09-2010/06,武汉理工大学,通信工程(试点),学士
主要研究方向
生物信息感知与处理、具身智能与医疗康复机器人、生机电一体化
主持或参与的科研项目
[1] 国家自然科学基金面上项目,62673370,手功能精细康复机器人多模态柔性感驱-反馈融合机理与协同控制研究,主持
[2] 国家自然科学基金面上项目,52075398,助行可重构柔性踝足外骨骼机器人及其人机协调控制研究,主持
[3] 国家自然科学基金青年科学基金项目,51705381,重复环境中柔性康复机器人迭代互学习优化控制研究,主持
[4] 国家重点研发计划子课题,2021YFB2600302,基于时空约束关系的交通基础设施单元集逻辑功能设计,主持
[5] 国家级JGXM(科技类纵向)攻关专项,202209ZX02-2,主持
[6] 国家自然科学基金面上项目,52275029,融合可穿戴体征感知的柔性下肢外骨骼及个体化助行控制研究,参与
[7] 国家重点研发计划青年科学家项目,2025YFC2425600,消化内镜手术机器人的术端状态光纤共体感知与人机交互控制技术,参与
[8] 湖北省自然科学基金青年A类项目,2026AFA053,多模态柔性感-驱融合具身智能康复机器人,主持
代表性学术成果
[1] W. Meng, S. Q. Xie, Q. Liu, C. Lu, and Q. S. Ai, Robust iterative feedback tuning control of a compliant rehabilitation robot for repetitive ankle training, IEEE/ASME Transactions on Mechatronics, 2017, 22(1): 173-184.(中科院1区)
[2] J. Zuo, Q. Liu, W. Meng*, Q. Ai, and S. Q. Xie, Event-triggered adaptive hybrid torque-position control (ET-AHTPC) for robot-assisted ankle rehabilitation, IEEE Transactions on Industrial Electronics, 2023, 70(5): 4993-5003.(中科院1区)
[3] Q. Ai, D. Ke, J. Zuo, W. Meng*, Q. Liu, et al., High-order model-free adaptive iterative learning control of pneumatic artificial muscle with enhanced convergence, IEEE Transactions on Industrial Electronics, 2020, 67(11): 9548- 9559.(中科院1区)
[4] Q. Liu, Y, Liu, C. Zhang, Z. Ruan, W. Meng*, Y. Cai, Q. Ai, sEMG-based dynamic muscle fatigue classification using SVM with improved whale optimization algorithm, IEEE Internet of Things Journal, 2021, 8(23): 16835-16844.(中科院1区)
[5] Q. Ai, Z. Liu, W. Meng*, Q. Liu, S. Q. Xie, Uncertainty Compensated High-Order Adaptive Iteration Learning Control for Robot-Assisted Upper Limb Rehabilitation, IEEE Transactions on Automation Science and Engineering, 2024, 21(4): 7004-7015.(中科院1区)
[6] Q. Liu, S. Wang, C. Zhu, N. Xia, J. Zuo*, W. Meng*, Adaptive Assist-as-Needed Control with Hybrid Torque Fusion for Pneumatic Artificial Muscle-Powered Ankle Exoskeleton, IEEE Transactions on Automation Science and Engineering, 2026, 23: 12486-12498.(中科院1区)
[7] J. Zuo, Q. Liu, W. Meng*, Q. Ai, S. Q. Xie, Enhanced compensation control of pneumatic muscle actuator with high-order modified dynamic model, ISA Transactions, 2023, 132, pp. 444-461.(中科院1区)
[8] W. Meng, W. Liu, X. Zhang, et al, Long-sequence lower limb action recognition via action-specific attention and logic correction for daily rehabilitation, IEEE Transactions on Neural Systems and Rehabilitation Engineering, 2026, 34: 3433-3444.(中科院1区)
[9] W. Meng, L. Ma, J. Zuo, Q. Liu, and S. Q. Xie, Wearable Sensing and Assistive Devices for Robotic Rehabilitation, Elsevier (Academic Press), April 2026, ISBN 978-0-443-40463-4. (学术专著)
[10] 刘泉,艾青松,孟伟,陈昆,多自由度并联康复机器人及其人机交互控制,华中科技大学出版社(智能制造与机器人理论及技术研究丛书),ISBN: 978-7-5680-8831-2,2023年1月.(学术专著)
获得的荣誉奖励
[1] 艾青松,李政颖,孟伟,郭志强,刘泉,陈昆,黄朝兵,阙大顺,湖北省教学成果一等奖,2023
[2] 孟伟,左洁,2025年度中国青年科技创新“揭榜挂帅”擂台赛机器人领域主擂台赛,全国一等奖,章馨予等,2025
[3] 孟伟,第十五届中国研究生电子设计竞赛全国总决赛,3-DOF柔性交互脚踝康复机器人,全国一等奖,刘泽民等,2020
[4] 孟伟,李天梁,第十七届中国研究生电子设计竞赛全国总决赛,面向个性化步态康复的柔性膝关节外骨骼康复机器人,全国二等奖,董云飞等,2022
[5] 马力,孟伟,第十七届中国研究生电子设计竞赛全国总决赛,沙画教育智能机械臂,全国二等奖,刘泽民等,2022
[6] 孟伟,第二十届中国研究生电子设计竞赛全国总决赛,基于分布式FBG阵列的脊柱侧弯检测与智能辅助康复系统,全国三等奖,朱雯琴等,2025
[7] 孟伟,刘泉,融合可穿戴感知与脑机交互的柔性康复机器人,2025年度武汉理工大学十大科技进展,武汉理工大学
[8] 孟伟,气动肌肉驱动柔性康复机器人的生机电融合交互控制,2024年度武汉理工大学青年教师十大科技进展,武汉理工大学
地址:武汉理工大学南湖校区北院爱特楼16楼 电话:027-87290339
版权所有© 武汉理工大学信息工程学院
学院公众号
学院公众号